泊海智眸|踏浪而行,我们在仿真迭代中打磨海洋硬核科技
来源:环球教育时报 发布时间:2026-09-10 09:45 编辑:鹿鸣
陈浩儒|队员:王振洋、刘宇帆、施豪、金昊冉、吴怡芸 人工智能赋能海洋,无人船正逐步走进智能航运、水环境监测、水上文旅等诸多场景,但复杂水域的自主靠泊,一直是横亘在行业面前...
陈浩儒|队员:王振洋、刘宇帆、施豪、金昊冉、吴怡芸
人工智能赋能海洋,无人船正逐步走进智能航运、水环境监测、水上文旅等诸多场景,但复杂水域的自主靠泊,一直是横亘在行业面前的技术壁垒。浙江海洋大学泊海智眸团队,投身无人船自主停靠泊关键技术揭榜攻关,从纸上构想走向仿真验证,我和队友在一次次失败与迭代之中,完成多传感器环境感知系统的开发实践。
项目推进中期,硬件选型布局基本落定,真正的硬仗落在环境感知算法开发。我们这套系统配置 7 台激光雷达与 7 台工业相机,硬件数量多,安装存在微小偏移,加上水面风浪带来船体晃动,传感器位置、姿态会出现随机扰动。如果无法完成精准联合标定,激光点云与视觉图像就会出现错位,直接造成障碍物漏检、定位失效。面对这个棘手问题,团队没有退缩,开展头脑风暴,拆解标定全流程。
我们把标定拆解为四大阶段:几何约束标定、激光雷达之间点云标定、相机视觉标定、多传感器联合优化。王振洋、刘宇帆主要负责标定代码编写,利用 ICP 迭代最近点配准、RANSAC 算法、ORB 特征点匹配,结合最小二乘法与 SVD 矩阵正交化完成联合优化;施豪、吴怡芸负责采集仿真环境传感器数据,收集满 100 帧数据触发自动标定流程,输出 JSON 格式标定结果与 tf 坐标变换;金昊冉专注对标标定前后的性能指标,统计重投影误差、置信度。
最开始调试的时候,标定效果并不理想,环视 BEV 鸟瞰图错位严重,位置误差高达 17.1%,障碍物召回率很低。我们反复回看日志,排查每一条约束条件,核对传感器垂直偏移、船体 Y 轴对称约束,不断调参优化。历经数十轮仿真调试,终于实现平均置信度 0.924,环视重叠区重投影误差满足项目指标。
标定完成之后,团队马不停蹄开展点云融合与 BEV 鸟瞰图开发。将 7 路激光雷达原始点云,全部转换到船体本体坐标系,过滤无效距离点,完成点云融合输出。再将三维点云离散网格化,生成 200×200 像素的鸟瞰图,通过 3×3 最大值滤波做膨胀处理,标记空闲、未知、障碍物占据区域,为后续路径规划提供地图输入。与此同时我们完成障碍物检测,采用 BFS 距离阈值聚类算法,结合摄像头 HSV 颜色空间信息,区分浮球、立柱、游动船只、浮块四类水上障碍物。
为验证多源融合的优势,我们分别测试纯视觉、纯激光雷达、激光视觉融合三套方案。纯视觉受光照干扰大,缺少距离信息;纯激光雷达无法分辨障碍物色彩类别。多传感器融合方案扬长避短,BEV 精度、障碍物精确率、召回率都得到明显提升。
后续我们搭建分级风险响应机制,按照障碍物距离划分高、中、低、安全四个风险等级,对应不同航行速度和避障策略。开展多场景仿真测试:不同等级海况、开阔水域、障碍物密集区、狭窄水道、码头周边,统计全套性能指标。静态障碍物避障测试中,系统成功绕行全部障碍物,避障成功率 100%。
科创实践教会我们,海洋装备研发容不得半点马虎,每 0.1 米的精度提升,背后都是无数次参数调整。作为海洋高校学子,我们希望持续精进技术,为无人船水域作业提供可靠感知方案,把青春写向蔚蓝大海。
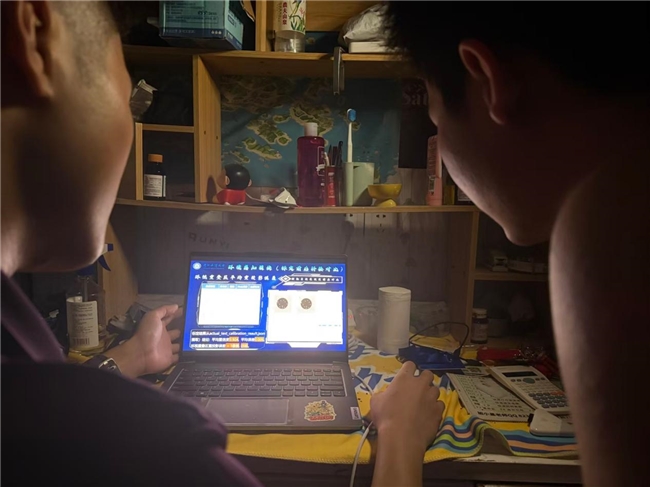
一同统计仿真平台实验数据

-
08月24日 AI能替孩子学,却替不了孩子活
-
07月23日 特色 AI + 全脑 + 心智课程|开创力幼儿AI启蒙,打造园07月23日 特色 AI + 全脑 + 心智课程|开创力幼儿AI启蒙,打造园
7 月 20 日,2026 世界人工智能大会顺利收官。大会 H4 馆 FutureTech 创投生态区汇聚大模型、具身智能、AI 应用、算力
-
07月23日 重磅预告|2026WWEC世界教育者大会·第三届国际教育大会
-
07月23日 WAIC 2026AI教育新机遇|开创力公益AI教室计划,打造校园07月23日 WAIC 2026AI教育新机遇|开创力公益AI教室计划,打造校园
7月17日-20日,为期4天的2026世界人工智能大会在上海圆满落幕,作为全球人工智能领域顶级风向标盛会,本届大会释放
-
07月13日 紧扣 “十五五” 规划 海亮集团联合天呈国际打造来华
-
06月15日 “芯青年计划”正式启动 投入3-5 亿元专项资金,以真
-
06月12日 小行动撬动育人大变革 项目式学习再谱新篇——第七届
-
04月27日 燕归赤峰,技能筑梦——2026“燕子青焙师计划”圆满结

行业相关
-
 “生育光荣 母亲伟大”童真中国影像大展系列活
千方助生育,百计孕未来。为激励全社会贯彻《中共中央国务院关于优化生育政策促进人口长期均衡发展的决定》、落实17部……
-
 强国有我 同心筑梦——文化青年能力提升计划
2023年5月14日强国有我 同心筑梦文化青年能力提升计划 Meet.U山谷音乐会 在密云 新王庄村 成功举办 , 分享了 生态密云的美好……
-
 杭州威雅奖学金计划新一轮启动,欢迎加入!
/杭州威雅奖学金计划/ WAS Academic Excellence SCHOLARSHIP 杭州威雅面向全社会学子推出新一轮卓越奖学金项目。学校将于5月11日举办……
-
 博轩公考—打造不一样的公考培训平台
博轩公考 ,是一家致力于为考生提供专业高效的公务员考试培训服务的机构。据了解,博轩公考自成立以来,秉持以学员需……
-
 长沙公示2022年度民办学校办学情况 长沙市华益中
5月6日,长沙市教育局公布了对104所市管(含市区、市县共管)民办学校2022年度办学情况的评估结果,其中长沙市华益中学获评基……
广告也精彩
